深圳市浮思特科技有限公司
 新闻资讯
 知识专栏
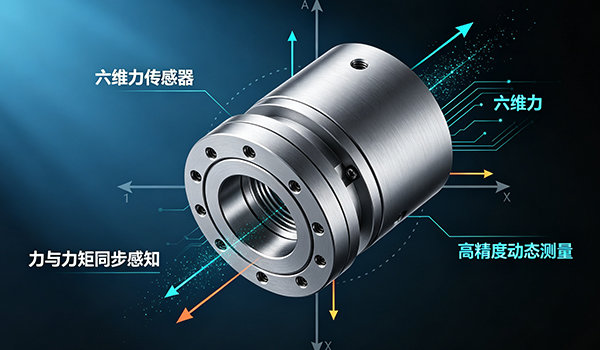
做协作机器人、打磨或者精密装配的工程师,力控方案里最容易被轻视的一环,往往是六维力传感器。大家把注意力都放在算法和关节电机上,真到样机要"摸"东西了,才发现传感器选型那几页规格书根本没细看——量程不对、读数串着走,调试现场能让人头秃。
这东西和普通的单轴力传感器不一样,它是三个力轴(Fx/Fy/Fz)加三个力矩轴(Mx/My/Mz)一起测,六个量互相耦合。选型要是按单轴那套思路来,准翻车。
量程别按峰值定,按额定负载留余量
六维力传感器一般标两个值:额定负载和过载能力。拿美蓓亚三美的 MMS101 来说,额定负载力 ±40N、额定力矩 ±0.4N·m,过载能扛到 200N、1.8N·m。
这个坑不少人踩过:把"过载"当成"能长期工作的点",结果传感器天天在过载边缘晃,寿命和精度全掉。正解是按你实际工况的额定力/力矩选,过载那 5 倍余量留给意外冲击,不是给日常工作用的。
还有个容易忽略的点:力矩量程和力载荷是绑定的。你测的是指尖捏合力还是大臂末端负载,力臂一变,力矩差出去好几倍。选之前把安装位置的力臂算清楚。
精度和串扰,是两码事
规格书上写 ±5%F.S.,那是总精度。但六维力真正折磨人的是轴间串扰(cross-axis interference)——你明明在压 Z 向,X 向读数跟着飘。裸 MEMS 芯片不做解耦的话,这串扰能到百分之几甚至更高,力控闭环直接被带歪。
解决靠的是修正系数矩阵。MMS101 的做法是内置 AFE(模拟前端)IC,把解耦用的修正系数存在芯片内部存储器里,测量开始前读出来做矩阵运算就行。用户不用自己管传感器和那堆系数,这点比裸芯片方案省太多事。
说人话:选六维力传感器,别只看精度标多少,先问串扰怎么解、系数谁帮你算。这块偷懒,后面全得在软件里还债。
尺寸和重量,机器人指尖的生死线
协作机器人力控,传感器往往装在关节或者夹爪前端,越靠近执行端越好,但那里空间最挤、对重量最敏感。
MMS101 超小超轻,Φ9.6×9.0mm、就 3 克,是专门冲着机器人手指尖去的。装在指尖,既能感知精细捏力,又不拖累关节惯量。反过来,大臂根部做柔顺控制,就没必要上这么小的,安装面刚度和走线方向才是重点。
安装还有个坑:传感器和负载之间的机械结构刚度不够,测出来的力会"软"、会滞后。过渡板、转接件别随便用薄铝片凑,刚性不够前级全白搭。
接口和实时性,力控闭环绕不开
力控是实时闭环,传感器转换时间慢了,整条控制链节拍都卡。MMS101 走 SPI 数字直出,转换时间 0.78ms,够主流力控频率用了。
供电也宽松,VDD 3.8 到 14V 宽压,模块里还内置 LDO 降噪,对电源纹波不那么挑。消耗电流 10mA 上下,挂在小系统里不心疼。
实际场景里大概这么对:
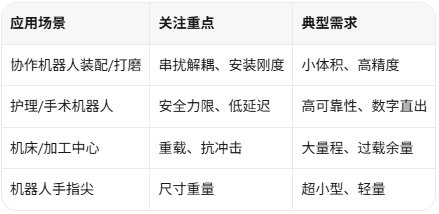
选型思路捋一遍:先按额定负载(不是过载)定量程,再盯死串扰解耦方案别自己扛,然后看安装空间和重量匹配指尖还是大臂,最后核接口和转换时间跟不跟得上力控频率。四件事过完,这颗六维力传感器基本就选对了。
浮思特科技代理美蓓亚三美(MinebeaMitsumi)的 MMS101 六维力传感器,超小体积、内置解耦、SPI 直出,协作机器人和精密力控项目里用得很多,规格书和样品都好拿。选型或者标定上拿不准的,把安装位置和力臂参数发过来,我们技术这边帮你一起核。