深圳市浮思特科技有限公司
 新闻资讯
 知识专栏
做自动化设备、3D 打印或者小型 CNC 的工程师,位置控制方案绕不开一个经典题:步进还是伺服?
这问题被问了十几年,说明它没有标准答案。两种方案各有地盘,选错了不是不能用,是花钱买别扭——要么精度不够,要么成本白搭。下面聊点实际项目里能感受到的差别。
步进电机是开环的。给一串脉冲,它走对应步数,1.8° 步距角就是 200 步一圈,配细分驱动能更细。它"假设"自己没丢步,所以不反馈位置。
伺服是闭环的。编码器实时把转子位置喂回控制器,跑偏了立刻纠。这套机制决定了后面所有的差异。
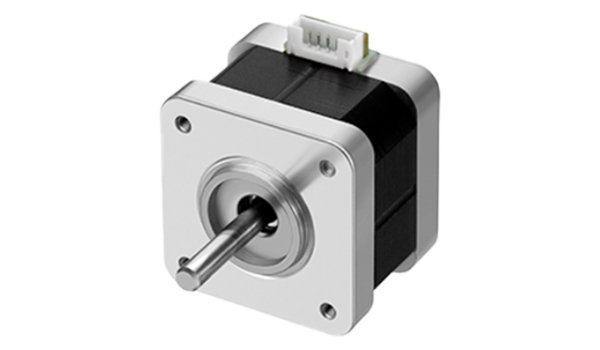
美蓓亚三美的混合式步进电机(HB 型),从 Ø20 到 Ø85 外径都有,1.8° 步距角是标配,部分型号带光学编码器(1600/2400/4000 CPR)。带编码器的步进其实已经是"半闭环"了,能监控是否失步——这个后面细说。
步进的精度取决于步距角和细分,位置误差是系统性的、可重复的,但负载一重、速度一高,扭矩掉得快,容易失步。而且它低速扭矩大、高速扭矩塌,这是开环结构的硬伤。
伺服靠编码器闭环,低速到高速都能稳住额定扭矩,过载能力还强,刚性、动态响应都更好。做需要快速启停、重负载、高动态的设备,伺服的体验明显更顺。
步进电机这个坑不少人踩过:负载匹配没算好,或者加速曲线太陡,电机在高速段丢了几步,设备"明明发了指令却没走到位",还查不出原因——因为它是开环,自己不知道丢了。
解法有两个。一是把负载惯量、加减速曲线算清楚,留够扭矩余量,别让电机在扭矩塌陷区硬跑。二是直接选带编码器的步进,像上面说的 HB 型带编码器款,失步能被监测到,相当于用低成本换到了一部分闭环能力。
伺服的驱动器、编码器、调 PID 那套,成本和调试工作量都比步进高一大截。对很多场景来说,这点精度提升不值那个价。
3D 打印机、小型雕刻机、自动门、简单的物料定位——这些对动态要求不高、负载稳定的设备,步进是性价比之王。美蓓亚的 A17PM(Ø42mm)混合式步进,保持转矩 270 到 500 mN·m 档位,额定电流 0.7 到 1.4A,这类桌面设备和轻型自动化里用得非常多;要更大扭矩,A23KM(Ø56.4mm)能到 1200 mN·m 量级。
实际项目里大概这么分:
选型思路捋一遍:先问"丢步能不能接受"——不能接受又预算紧,上带编码器的步进;要刚性、过载和高速动态,直接伺服。把负载惯量、加减速、定位精度三件套给到供应商,比一句"要个电机"强。
我们代理美蓓亚三美(MinebeaMitsumi)的混合式步进电机,从 Ø20 到 Ø85 全尺寸段,带编码器和不带编码器的都有,3D 打印和自动化项目里用量很大,规格书和样品都好拿。选型上拿不准负载匹配的,把设备参数发过来,我们技术这边帮你一起算。